
Boston Dynamics Atlas’ı Tekerleklerle Sınırları Zorluyor
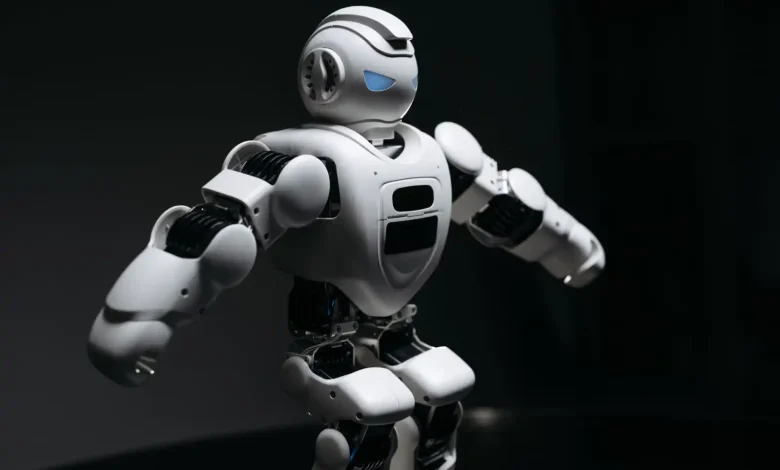
Hyundai çatısı altında faaliyet gösteren robotik devi Boston Dynamics, insansı robot modeli Atlas’a tekerlekler ekleyerek robotik mühendisliğinde yeni bir deneye imza attı. Şirket, bu adımla birlikte öğrenme tabanlı vücut kontrol sisteminin performansını ekstrem hareket koşullarında test etmeyi hedefliyor. Gelişmiş Atlas robot tekerlekli haliyle, gerçek dünyadaki öngörülemeyen zorluklara karşı ne kadar adaptif olabileceğini gözler önüne seriyor. Bu deneysel yaklaşım, robotların gelecekteki hareket kabiliyetleri ve görev uyumluluğu açısından önemli çıkarımlar sunuyor.
Robotik Evrimin Yeni Durağı: Tekerlekli Atlas
Boston Dynamics, yıllardır geliştirdiği Atlas ile robotik alanında sınırları zorlayan bir üne sahip. İki ayaklı, çevik ve dengeli hareketleriyle dikkat çeken bu insansı robot, parkur yeteneklerinden takla atmaya kadar pek çok karmaşık ve dinamik görevi başarıyla yerine getirerek insansı robot teknolojisinde çığır açtı. Ancak şirket, robotların laboratuvar ortamında her zaman yeniden oluşturulamayan veya tahmin edilemeyen gerçek dünya koşullarıyla karşılaştığını biliyor. Zemin koşullarındaki ani değişiklikler, beklenmedik engeller veya hareketli nesneler gibi faktörler, robotların adaptasyon yeteneklerini sınayan kritik zorluklardır. Bu durum, yenilikçi çözümler ve yaratıcı test yaklaşımları geliştirmeyi zorunlu kılıyor.
Bu bağlamda, Atlas’ın ayaklarına tekerlekler eklenmesi, yalnızca hareket yeteneğini artırmakla kalmıyor, aynı zamanda robotun mevcut öğrenme tabanlı vücut kontrol sistemini daha önce karşılaşmadığı dinamik zorluklara maruz bırakıyor. Bu hibrit hareket konsepti, robotun farklı zeminlerdeki performansını ve denge kontrolünü yeniden tanımlıyor. Boston Dynamics’in daha önce 2019 yılında tekerlekler üzerinde hareket eden Handle adlı depo robotuyla benzer bir hibrit hareket konseptini keşfettiği göz önüne alındığında, bu yeni deney aslında şirketin hareket kabiliyeti konusundaki sürekli arayışının ve geleceğin esnek robotik sistemlerine yönelik vizyonunun bir devamı niteliğindedir. Bu deney, robotların gelecekteki görevlere çok daha geniş bir adaptasyon yelpazesiyle yaklaşabilmesini sağlayacak temel verileri sunuyor.
Tekerlekler ve Öğrenme Tabanlı Kontrol: Mekanizma Detayları
Atlas’a tekerlek takılması, sadece basit bir donanım değişikliğinin ötesinde, robotun temel kontrol algoritmalarını ve öğrenme mekanizmalarını test etmek için tasarlanmış sofistike bir adımdır. Robotun ayaklarına entegre edilen veya geçici olarak eklenen tekerlekler, yerle temas noktasını ve sürtünme dinamiklerini radikal bir şekilde değiştiriyor. Bu değişiklik, özellikle yüksek hızlı ivmelenme, keskin dönüşler ve kaygan zeminlerdeki ani duruşlar gibi durumlarda, robotun gövde ağırlık dağılımını ve denge kontrolünü çok daha karmaşık hale getiriyor. Robotun fiziksel modellemesi ve kinematiği, tekerleklerin eklenmesiyle tamamen yeniden değerlendirilmek zorunda kalıyor.
Şirket, bu testler sayesinde Atlas’ın öğrenme tabanlı vücut kontrol sisteminin performansını uç seviye hareket koşullarında değerlendirmeyi amaçlıyor. Bu sistem, genellikle pekiştirmeli öğrenme (reinforcement learning) ve derin sinir ağları gibi yapay zeka tekniklerini kullanarak, robotun çevresinden gelen sensör verilerine (lidar, kamera, jiroskop vb.) göre hareket stratejilerini anlık olarak ayarlamasını ve bilinmeyen durumlar karşısında adaptif çözümler üretmesini sağlıyor. Tekerleklerin eklenmesi, bu sistemin yeni dinamiklere ne kadar hızlı ve etkin bir şekilde uyum sağlayabildiğini, beklenmedik kaymaları veya momentum değişikliklerini nasıl yönettiğini, hatta tekerleklerin bozulması veya bir engele takılması durumunda nasıl tepki verdiğini somut bir şekilde ortaya koyuyor. Bu, robotun hata toleransı ve otonom problem çözme yeteneği için kritik bir göstergedir.
Robotların Gerçek Dünya Adaptasyonu: Pratik Sonuçlar
Bu deneyin pratik sonuçları, robotların gelecekteki operasyonel yetenekleri için geniş kapsamlı çıkarımlar barındırıyor. Tekerlekli hareket, özellikle düz ve geniş yüzeylerde bipedal yürüyüşe göre önemli ölçüde daha hızlı ve enerji verimli olabilir. Örneğin, büyük bir lojistik deposunda veya üretim tesisinde, tekerlekli mod, robotun saatler içinde kilometrelerce yol kat etmesini sağlayarak operasyonel maliyetleri düşürebilir ve verimliliği artırabilir. Atlas’ın tekerlekler üzerinde de zorlanmadan ilerleyebilmesi, insansı robotların farklı zemin koşullarına ve görev gereksinimlerine göre hareket modlarını dinamik olarak değiştirebilme potansiyelini gösteriyor.
Bu adaptasyon kabiliyeti, robotların lojistikten afet müdahalesine, inşaattan keşif görevlerine kadar pek çok farklı senaryoda daha etkin bir şekilde kullanılabilmesinin önünü açabilir. Bir robot, çevresel sensörlerinden (Lidar, derinlik kameraları) aldığı verilere dayanarak zemin tipini otomatik olarak analiz edip en uygun hareket moduna geçebilir. Örneğin, bir depoda hızlıca hareket etmesi gereken bir robot, tekerleklerini kullanarak enerji ve zaman tasarrufu yapabilirken, daha sonra enkazla dolu veya engebeli bir afet bölgesine geldiğinde bipedal moduna geçerek bu engelleri aşabilir. Benzer şekilde, bir fabrika katında ürün taşırken tekerleklerini kullanıp, merdiven veya yükseltilmiş bir platforma ulaştığında bipedal yürüyüşe geçebilir. Bu hibrit yaklaşım, robotların verimliliğini ve çok yönlülüğünü önemli ölçüde artıracaktır.
Geleceğe Yönelik Adımlar: Kullanıcı ve Endüstri İçin Çıkarımlar
Boston Dynamics’in Atlas ile yaptığı bu test, robotik mühendisliği ve yapay zeka alanında çalışanlar için önemli bir yol haritası sunuyor. Geleceğin robotları, sadece tek bir hareket tipine bağlı kalmayıp, bulundukları ortama ve gerçekleştirecekleri göreve en uygun hareket biçimini seçebilmelidir. Bu, robotların karar verme yeteneklerinin ve otonom sistemlerinin daha da gelişmesini gerektiren karmaşık bir meydan okumadır. Özellikle, farklı hareket modları arasında sorunsuz geçiş yapabilme, gerçek zamanlı çevresel analiz ve enerji yönetimi optimizasyonu gibi konular, yapay zeka algoritmalarının daha da hassaslaşmasını gerektirecektir.
Endüstri genelinde, bu tür deneyler, robotların fiziksel sınırlarını aşma ve daha esnek, dayanıklı sistemler geliştirme çabalarına ilham veriyor. Bu, sadece yazılım mühendisliğini değil, aynı zamanda robotların hafif ve güçlü materyallerle üretilmesi, modüler tasarım yaklaşımlarının benimsenmesi gibi donanım inovasyonlarını da teşvik etmektedir. Yapay zeka destekli kontrol sistemlerinin, beklenmedik değişikliklere ne kadar iyi tepki verdiğinin anlaşılması, örneğin altyapı denetimi, tehlikeli madde taşıma veya yaşlı bakımı gibi alanlarda daha güvenilir ve pratik uygulamalar için kritik öneme sahip. Bu tür araştırmalar, nihayetinde robotların insanlarla daha güvenli ve verimli bir şekilde etkileşim kurabileceği, karmaşık görevleri otonom olarak yerine getirebileceği bir geleceğe doğru atılan adımları hızlandırmaktadır.
Atlas’ın Dönüşümü: İnsansı Robotik Nereye Gidiyor?
Atlas’ın tekerlekli deneyi, insansı robotik alanındaki evrimin sürekli ve dinamik olduğunu bir kez daha kanıtlıyor. Boston Dynamics, sadece mevcut yetenekleri sergilemekle kalmıyor, aynı zamanda robotların bilinmeyene nasıl adapte olabileceğini keşfediyor. Bu, robotların sadece önceden programlanmış görevleri yerine getiren makineler olmaktan çıkıp, gerçek dünya koşullarında kendi başlarına öğrenebilen, adapte olabilen varlıklara dönüşme potansiyelini güçlendiriyor. Bu dönüşüm, robotların çevresel farkındalık, problem çözme ve hatta insanlarla daha doğal etkileşim kurma yeteneklerini de beraberinde getirecektir. Gelecekte, Atlas gibi robotlar, insan zekasını taklit eden ve hatta bazı alanlarda aşan yeteneklere sahip olabilir.
Bize göre, Atlas’ın bu dönüşümü, robot tasarımında ve kontrol stratejilerinde hibrit yaklaşımların önemini vurguluyor. Giderek daha karmaşık ve dinamik hale gelen operasyonel ortamlar, robotlardan da benzer bir esneklik beklememizi gerektiriyor. Bu esneklik, robotların farklı platformlar, sensörler ve aktüatörler arasında sorunsuz bir şekilde geçiş yapabilmesini, böylece her türlü ortama anında uyum sağlayabilmesini gerektirecektir. Atlas’ın tekerlekler üzerindeki performansı, insansı robotların gelecekte daha hızlı, daha verimli ve daha uyarlanabilir görevler üstleneceğinin güçlü bir işaretini veriyor ve insanlığın robotlarla olan etkileşimini kökten değiştirecek bir potansiyel taşıyor.
Sık Sorulan Sorular
İlgili Makaleler
- ›Samsung'dan 16:9'dan 21:9'a Genişleyen Ekranlı Telefon Hamlesi
- ›Honor'dan Türkiye'ye Özel Kasım Fırsatları: 'e Varan Avantajlar
- ›GTA 6'nın Konsol Performansı ve Bulut Erişimi Netleşti
- ›Yapay Zeka Destekli Uygulamalara Yeni Yayıncı: Automattic Spacefast
- ›GTA 6 Ön Yükleme Süreci Başladı: Dev Dosya Boyutu Uyarısı

